Ein Roboter wird erst durch Werkzeug, Programmierung, Schnittstellen und einen geprüften Prozess zur passenden Anwendung. MSD plant diese Verbindung als gemeinsames Projekt: von der Auswahl und Versuchsanordnung über Integration und Einweisung bis zur vereinbarten Betreuung.
Herstellerangaben geprüft am 12. November 2026. Keine Aussage über eigene Lagerbestände, sofortige Einsatzbereitschaft oder eine autorisierte Vertriebspartnerschaft. Lieferbarkeit und Eignung werden für die konkrete Konfiguration geklärt.
AUSWAHL / KEINE RANGLISTE
Welche Technik passt zu welcher Aufgabe?
Typenillustration · kein ProduktfotoFertigung / Cobot / Kommerziell angebotene Plattform
Universal Robots
UR20
Maschinenbeschickung, Materialhandhabung und Palettierung mit anwendungsspezifischen Greifern und Zellen.
20 kg Nenntraglast1750 mm Reichweite
Integration, Bezug & Grenzen
Integration: PolyScope, URScript, URCap-Ökosystem; konkrete Version und Schnittstellen je Steuerung prüfen.
MSD-Projektansatz: Prozessaufnahme, Greifer-/Zellenkonzept, Programmierung und Einweisung; Sicherheitsabnahme mit qualifizierten Fachpartnern.
Bezugsweg: Anfrage beim Hersteller beziehungsweise dessen regionalem Vertrieb; kein Nachweis sofortiger Lagerverfügbarkeit.
Grenzen: 25 kg erweiterte Traglast gilt nur unter Herstellerbedingungen. Werkzeug, Sicherheitskonzept und Maschinenanbindung sind zusätzliche Integrationsaufgaben.
Typenillustration · kein ProduktfotoFertigung / Cobot / Kommerziell angebotene Plattform
KUKA
LBR iisy Familie
Montage, Maschinenbeschickung, Handhabung und anwendungsspezifische Fertigungsaufgaben.
3–15 kg Traglast je Modell760–1300 mm Reichweite je Modell
Integration, Bezug & Grenzen
Integration: iiQKA.OS2 und iiQWorks; Hersteller beschreibt SPS/CNC, Feldbus/I/O, externe HMI, Greifer und Vision als Integrationswege.
MSD-Projektansatz: Ablaufplanung, virtuelle Inbetriebnahme, Maschinenanbindung und betreute Einführung mit passenden Fachpartnern.
Bezugsweg: KUKA Deutschland: Angebotsanfrage oder my.KUKA Marketplace; Ausführung und Liefertermin bestätigen lassen.
Grenzen: Werte sind Familienbandbreiten und dürfen nicht als Kombination eines einzelnen Modells dargestellt werden. Kollaborativer Betrieb hängt von der gesamten Anwendung ab.
Typenillustration · kein ProduktfotoManipulation / Forschung / Erhältliche Forschungsplattform
Franka Robotics
Franka Research 3
Kraftgeregelte Manipulation, Greifen, Forschungs- und Lernexperimente.
MSD-Projektansatz: Greifversuche, Kraft-/Kontaktverhalten, Teleoperation, Datenerhebung und prototypische Prozessintegration.
Bezugsweg: Herstelleranfrage in Deutschland; konkrete Konfiguration, Vertrags- und Lieferbedingungen prüfen.
Grenzen: Forschungsplattform; keine fertige unbeaufsichtigte Produktionszelle. Echtzeitregelung und sichere Versuchsumgebung müssen eingerichtet werden.
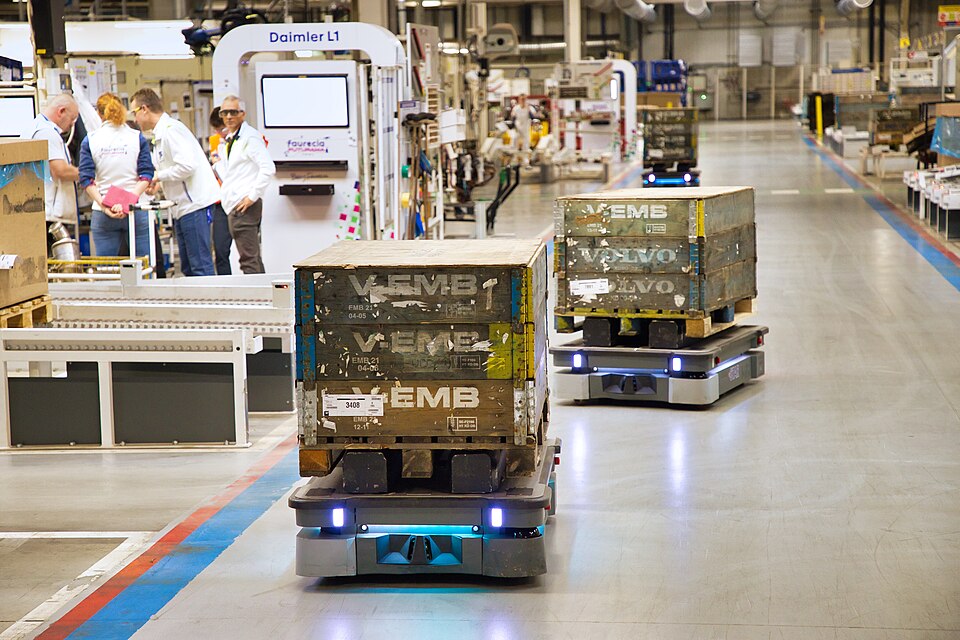
Autonomer innerbetrieblicher Materialtransport mit passenden Aufbauten, Wagen-/Regalanbindung und Flottensteuerung.
Bis 250 kg NutzlastBis 2 m/s Fahrgeschwindigkeit
Integration, Bezug & Grenzen
Integration: MiR Fleet, Top-Module und REST-API; Hersteller-Akademie dokumentiert REST-Integration.
MSD-Projektansatz: Fahrwegaufnahme, Missionen, ERP-/WMS-Auftragsanbindung, Flottenabläufe und Betriebsmonitoring.
Bezugsweg: Hersteller-Vertriebsanfrage und Demo; regionalen Integrator sowie Deutschland-Lieferfähigkeit bestätigen lassen.
Grenzen: Geschwindigkeit, Durchsatz und verfügbare Fahrwege hängen von Layout, Verkehr und Sicherheitskonfiguration ab. Kein universeller Außen- oder Hafenroboter.
Typenillustration · kein ProduktfotoGewerbliche Bodenreinigung / Kommerziell angeboten
Kärcher
KIRA B 50
Autonomes Scheuersaugen geeigneter Innenflächen mit Kartierung, Hinderniserkennung und optionaler Dockingstation.
550 mm Bürstenarbeitsbreite55 l Frischwasser und 55 l Schmutzwasser
MSD-Projektansatz: Flächenprüfung, Reinigungszonen, Einsatzpläne, Betriebsbegleitung und Wartungskoordination.
Bezugsweg: Kärcher Deutschland mit Beratungs- und Angebotsweg; Standortbegehung und Einweisung vor Einsatz.
Grenzen: Herstellerunterlagen verschiedener Revisionen nennen unterschiedliche theoretische Flächenleistungen; deshalb keine garantierte Stundenleistung veröffentlichen. Keine Yachtdeck-/Treppen-/Allzweckreinigung daraus ableiten.
Typenillustration · kein ProduktfotoBüro / Gewerbliche Bodenreinigung / Kommerziell angeboten
Gausium
Phantas
Saugen, Kehren, Scheuern und Staubwischen für geeignete Hart- und Teppichböden.
4 Reinigungsmodi
Integration, Bezug & Grenzen
Integration: Gausium Cloud/Open API, Karten, Aufgaben und Betriebsdaten; API-Version, Firmware, Kontobindung und Berechtigungen prüfen.
MSD-Projektansatz: Zonierung, Zeitplanung, Schnittstellenkonzept und dokumentierter Pilot im Objekt.
Bezugsweg: Hersteller-Expertenanfrage; autorisierten regionalen Service und Lieferung nach Deutschland konkret bestätigen lassen.
Grenzen: Phantas und Phantas Extra unterscheiden; Hersteller-Maximalverbesserungen nicht als MSD-Ergebnis darstellen. Dockingstation und Gebäudekompatibilität sind projektabhängig.
Typenillustration · kein ProduktfotoGarten / Außenanlagen / Kommerziell in Deutschland angeboten
Husqvarna
CEORA 546 EPOS
Systematisches Mähen großer Rasenflächen innerhalb virtueller satellitengestützter Grenzen.
RTK-GNSS: Hersteller nennt Genauigkeit bis 2 cm
Integration, Bezug & Grenzen
Integration: EPOS-Zonen, Automower Connect und Husqvarna Fleet Services; API-Rechte und CEORA-Abdeckung vor eigener Softwareintegration prüfen.
MSD-Projektansatz: Flächenplanung, Zonen, Betriebszeiten und Pflege-/Wartungskoordination mit Fachhändler.
Bezugsweg: Husqvarna-Fachhändler Deutschland; Installation und HyperCare-Schulung werden angeboten.
Grenzen: Antriebseinheit benötigt passendes Mähdeck, Ladestation und Referenzlösung. Flächenleistung hängt von Mähintervall, Qualitätsziel und Aufbau ab; keine pauschale Flächengarantie. Kanten, Hindernisse und Tier-/Personenschutz gesondert planen.
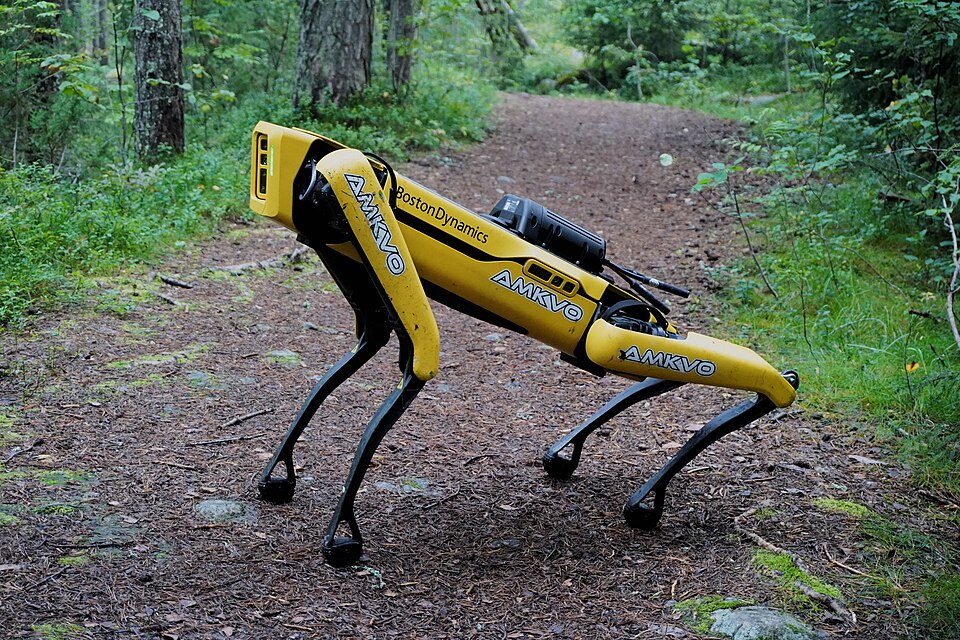
Spot von Boston Dynamics; kein MSD-Projektfoto · Foto: Jonte / Jonatan Holmgren · Wikimedia Commons · CC BY-SA 4.0 · Darstellung beschnittenInspektion / Industrie / Kommerziell angebotene Inspektionsplattform
Boston Dynamics
Spot
Wiederholbare Inspektionsrouten und Sensordatenerfassung mit passenden Kamera-/Messaufbauten.
14 kg NutzlastBis 1,6 m/s
Integration, Bezug & Grenzen
Integration: Offizielles Spot SDK mit Python-Client, API-Protokoll und Payload-Schnittstellen.
MSD-Projektansatz: Inspektionspunkte, Messdatenintegration, Anomalie-Workflows und betreute Erprobung.
Bezugsweg: Herstelleranfrage und Enterprise-/Partnerweg; Export-, Endnutzer- und Deutschland-Servicebedingungen konkret prüfen.
Grenzen: Kein Universalhandwerker; Arm und Spezial-Sensorik sind zusätzliche Ausrüstung. Umgebung, Treppen, Zugangsrechte und Risikobeurteilung prüfen. Kein ungeprüfter Yacht-/Hafeneinsatz.
Indoor-Forschungs- und Integrationsprojekte, Navigation und optionale Greif-/Vision-Aufbauten.
Bis 1,25 m/sIP30 / Indoor
Integration, Bezug & Grenzen
Integration: ROS 2, modulare Navigations-/Lokalisierungssoftware, Web-HMI und Simulation.
MSD-Projektansatz: Navigation, Greif-/Sensorversuche, Simulation und prototypische Materialflussintegration.
Bezugsweg: Herstelleranfrage in Spanien/EU; Deutschland-Lieferung, Service und konkrete Konfiguration bestätigen lassen.
Grenzen: Herstellerseite zeigt widersprüchliche Autonomieangaben von bis 6 und bis 8 Stunden; Laufzeit vor Veröffentlichung per Datenblatt bestätigen. Kein Außeneinsatz aus dieser Plattform ableiten.
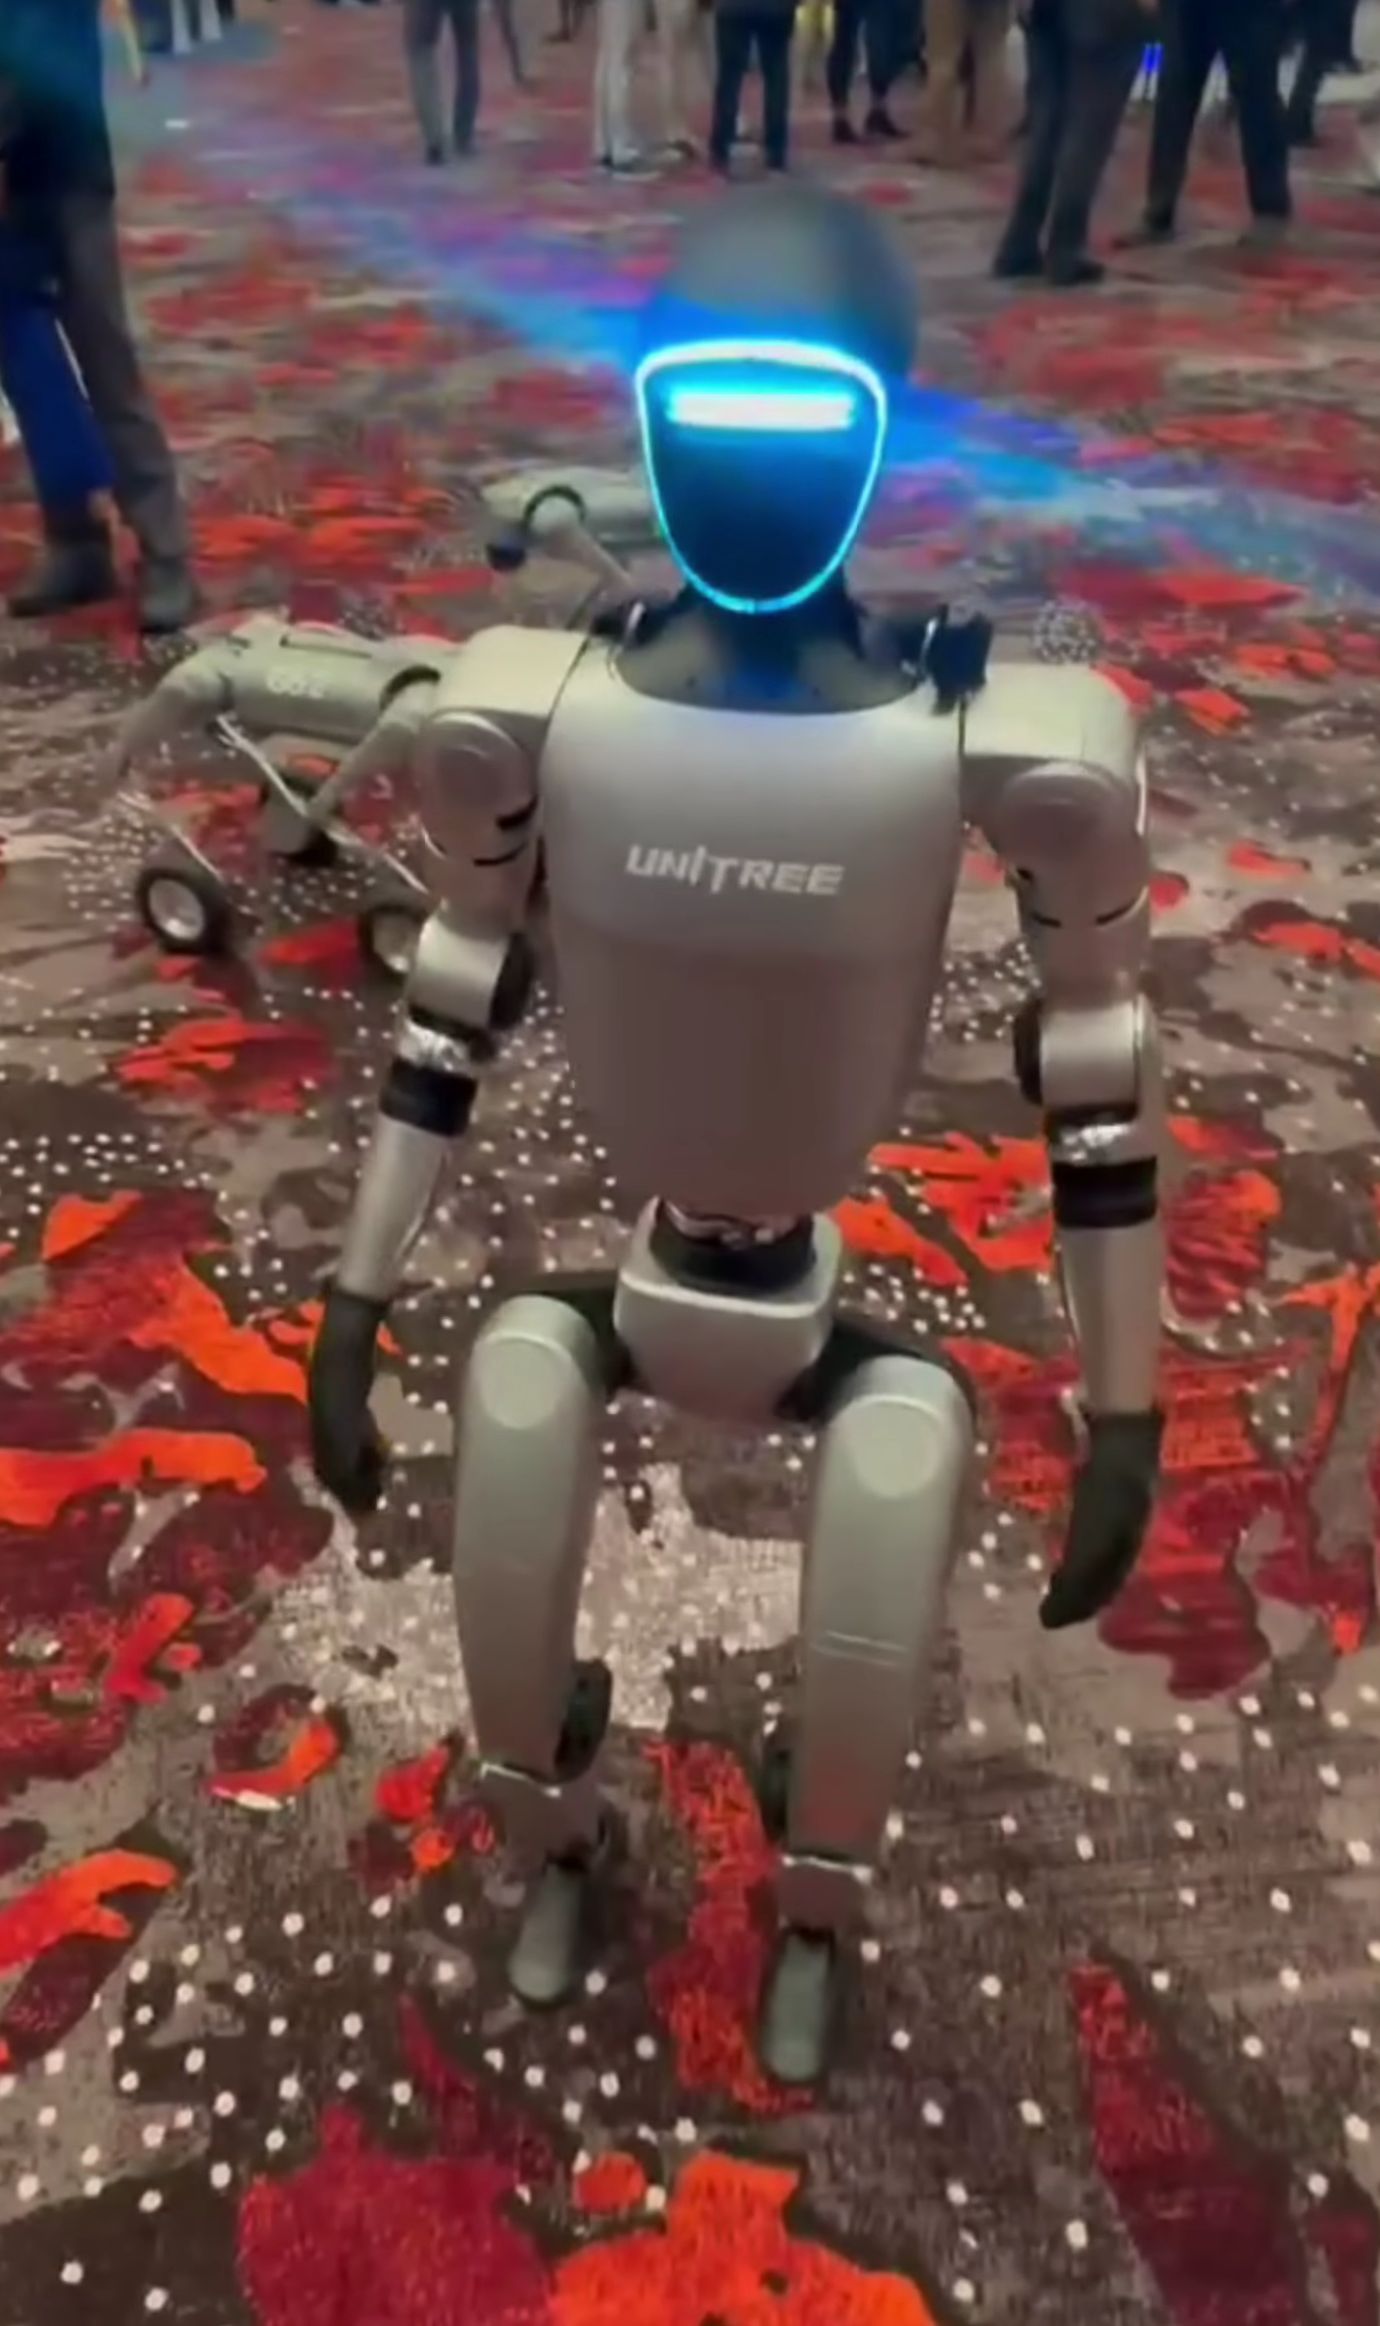
Bewegungs-, Teleoperations-, Lern- und Manipulationsforschung je konkreter Ausstattung.
23–43 Freiheitsgrade je EDU-Konfiguration1320 mm Bauhöhe laut Produktseite
Integration, Bezug & Grenzen
Integration: Secondary Development nur passende EDU-Konfiguration; offizieller Unitree-Ressourcen-/SDK-Weg und Modellversion prüfen.
MSD-Projektansatz: Simulations- und Teleoperationsversuche, Trainingsdaten, sichere Einzelfähigkeiten und dokumentierte Forschungs-Piloten.
Bezugsweg: Hersteller-Sales-Kontakt für EDU; Import, EU-Konformität, Support, Exportauflagen und exakte SDK-Freigabe vor Auftrag prüfen.
Grenzen: Hersteller bezeichnet die Branche als frühe Exploration; einige Demonstrationsfunktionen noch in Entwicklung. Secondary Development wird für EDU, nicht für G1-Basis ausgewiesen. Menschennähe und Kraftwirkung erfordern geschützte Tests. Keine universelle Haushalts- oder Produktionsfähigkeit behaupten.
BAUSTELLE / ANWENDUNGSSPEZIFISCH
Andere Umgebung. Andere Anforderungen.
Hilti dokumentiert mit Jaibot einen teilautonomen Bohrroboter für Deckeninstallationen. Das ist ein Beispiel für spezialisierte Baustellenrobotik. Ein aktueller frei verfügbarer Standardkauf oder Mietweg ist hier nicht bestätigt; ein Einsatz muss direkt projektbezogen geklärt werden.
Welches Material? Welche Umgebung? Welcher Takt? Welche Ausnahme? Diese Antworten bestimmen Greifer, Sensorik, Programme und Sicherheitskonzept – und damit den sinnvollen ersten Versuch.