Desde IA y robótica hasta islas, yates, socios especializados y nuevos modelos de negocio. Elija su punto de entrada y descubra lo que hay detrás de él.
Un robot se convierte en una aplicación adecuada mediante herramientas, programación, interfaces y un proceso verificado. MSD planifica esta conexión como proyecto conjunto: desde la selección y el diseño del ensayo hasta la integración, la formación y el acompañamiento acordado.
Datos de fabricantes existentes: 12 de noviembre de 2026; ocho incorporaciones verificadas con fuentes oficiales el 13 de noviembre de 2026. No se afirma que haya existencias propias, disponibilidad operativa inmediata ni una distribución autorizada. La disponibilidad y la idoneidad se aclaran para cada configuración concreta.
SELECCIÓN / NO ES UNA CLASIFICACIÓN
¿Qué tecnología encaja con cada tarea?
Ilustración del tipo de robot · No es una fotografía del productoFabricación / Cobot / Plataforma ofrecida comercialmente
Universal Robots
UR20
Alimentación de máquinas, manipulación de materiales y paletización con pinzas y células específicas para la aplicación.
20 kg de carga nominal1750 mm de alcance
Integración, adquisición y límites
Integración: PolyScope, URScript, ecosistema URCap; comprobar la versión concreta y las interfaces de cada controlador.
Enfoque de proyecto MSD: Análisis del proceso, concepto de pinza y célula, programación y formación; evaluación de seguridad con socios especializados cualificados.
Vía de adquisición: Consulta al fabricante o a su distribuidor regional; no acredita disponibilidad inmediata en almacén.
Límites: La carga ampliada de 25 kg solo se aplica bajo las condiciones del fabricante. Las herramientas, el concepto de seguridad y la conexión a la máquina son tareas adicionales de integración.
Ilustración del tipo de robot · No es una fotografía del productoFabricación / Cobot / Plataforma ofrecida comercialmente
KUKA
Familia LBR iisy
Montaje, alimentación de máquinas, manipulación y tareas de fabricación específicas de la aplicación.
3–15 kg de carga según el modelo760–1300 mm de alcance según el modelo
Integración, adquisición y límites
Integración: iiQKA.OS2 e iiQWorks; el fabricante describe PLC/CNC, bus de campo/E/S, HMI externa, pinzas y visión como vías de integración.
Enfoque de proyecto MSD: Planificación del proceso, puesta en marcha virtual, conexión a máquinas e introducción supervisada con socios especializados adecuados.
Vía de adquisición: KUKA Alemania: solicitud de oferta o my.KUKA Marketplace; confirmar la variante y el plazo de entrega.
Límites: Los valores son intervalos de la familia y no deben presentarse como una combinación correspondiente a un único modelo. El funcionamiento colaborativo depende de la aplicación completa.
Ilustración del tipo de robot · No es una fotografía del productoManipulación / Investigación / Plataforma de investigación disponible
Franka Robotics
Franka Research 3
Manipulación con control de fuerza, agarre y experimentos de investigación y aprendizaje.
3 kg de carga855 mm de alcance
Integración, adquisición y límites
Integración: FCI, libfranka, conexión oficial con Python, ROS/ROS 2, MATLAB; respetar la matriz de compatibilidad entre imagen del sistema y SDK.
Enfoque de proyecto MSD: Ensayos de agarre, comportamiento de fuerza y contacto, teleoperación, recogida de datos e integración prototípica del proceso.
Vía de adquisición: Consulta al fabricante en Alemania; comprobar la configuración concreta y las condiciones contractuales y de entrega.
Límites: Plataforma de investigación; no es una célula de producción terminada para funcionar sin supervisión. Es necesario configurar el control en tiempo real y un entorno seguro de ensayo.
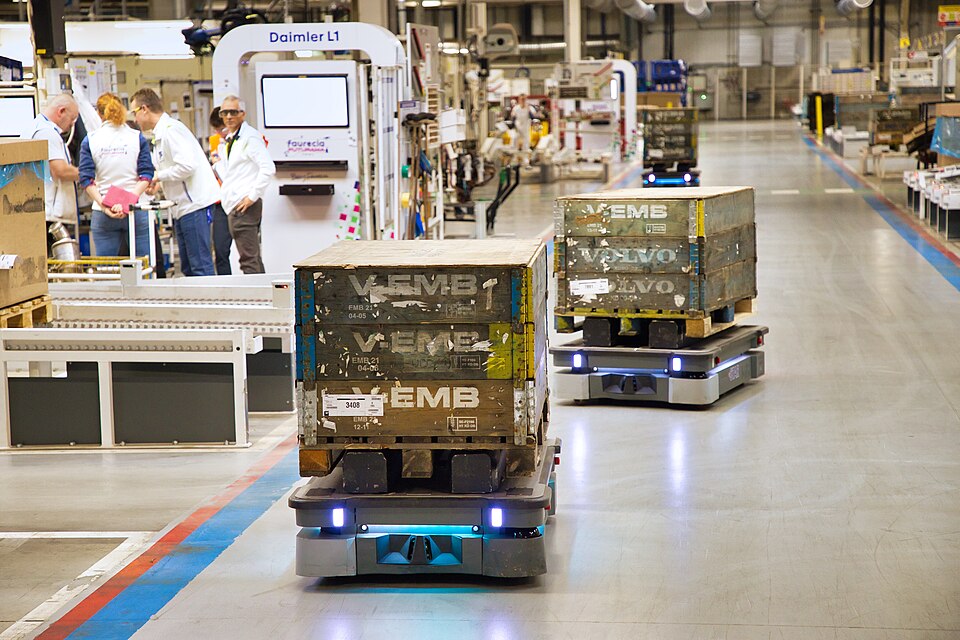
MiR250 en Forvia, con configuración específica de la aplicación; ejemplo de uso ajeno a MSD · Foto: AnnaEbdrup · Wikimedia Commons · CC BY-SA 4.0 · Imagen recortadaAlmacén / Intralogística / Plataforma AMR ofrecida comercialmente
Mobile Industrial Robots
MiR250
Transporte autónomo interno de materiales con estructuras adecuadas, conexión a carros o estanterías y gestión de flotas.
Hasta 250 kg de carga útilVelocidad de desplazamiento de hasta 2 m/s
Integración, adquisición y límites
Integración: MiR Fleet, módulos superiores y API REST; la academia del fabricante documenta la integración REST.
Enfoque de proyecto MSD: Registro de rutas, misiones, conexión de pedidos ERP/WMS, procesos de flota y supervisión operativa.
Vía de adquisición: Consulta comercial y demostración con el fabricante; confirmar el integrador regional y la capacidad de suministro a Alemania.
Límites: La velocidad, el rendimiento y las rutas disponibles dependen de la distribución del espacio, el tráfico y la configuración de seguridad. No es un robot universal para exteriores o puertos.
Ilustración del tipo de robot · No es una fotografía del productoLimpieza profesional de suelos / Ofrecido comercialmente
Kärcher
KIRA B 50
Fregado y aspiración autónomos de superficies interiores adecuadas, con cartografiado, detección de obstáculos y estación de acoplamiento opcional.
550 mm de anchura de trabajo de los cepillos55 l de agua limpia y 55 l de agua sucia
Integración, adquisición y límites
Integración: Aprendizaje guiado, informes de flota y limpieza, conexión opcional con estación de acoplamiento y puertas enrollables; la ficha de 2026 menciona VDA 5050, cuya compatibilidad concreta debe verificarse.
Enfoque de proyecto MSD: Evaluación de superficies, zonas de limpieza, planes de uso, acompañamiento operativo y coordinación del mantenimiento.
Vía de adquisición: Kärcher Alemania ofrece asesoramiento y presupuestos; inspección del lugar y formación antes del uso.
Límites: Las distintas revisiones de la documentación del fabricante indican rendimientos teóricos de superficie diferentes; por ello no se publica una productividad horaria garantizada. No deducir capacidades de limpieza de cubiertas de yates, escaleras o uso universal.
Ilustración del tipo de robot · No es una fotografía del productoOficina / Limpieza profesional de suelos / Ofrecido comercialmente
Gausium
Phantas
Aspirado, barrido, fregado y eliminación de polvo en suelos duros y moquetas adecuados.
4 modos de limpieza
Integración, adquisición y límites
Integración: Gausium Cloud/Open API, mapas, tareas y datos operativos; comprobar versión de API, firmware, vinculación de cuenta y permisos.
Enfoque de proyecto MSD: Zonificación, planificación horaria, diseño de interfaces y piloto documentado en el inmueble.
Vía de adquisición: Consulta a los expertos del fabricante; confirmar expresamente el servicio regional autorizado y la entrega en Alemania.
Límites: Distinguir Phantas de Phantas Extra; no presentar las mejoras máximas del fabricante como resultados de MSD. La estación de acoplamiento y la compatibilidad del edificio dependen del proyecto.
Ilustración del tipo de robot · No es una fotografía del productoJardines / Exteriores / Ofrecido comercialmente en Alemania
Husqvarna
CEORA 546 EPOS
Siega sistemática de grandes superficies de césped dentro de límites virtuales por satélite.
RTK-GNSS: el fabricante indica una precisión de hasta 2 cm
Integración, adquisición y límites
Integración: Zonas EPOS, Automower Connect y Husqvarna Fleet Services; verificar los permisos de API y la cobertura de CEORA antes de una integración propia de software.
Enfoque de proyecto MSD: Planificación de superficies, zonas, horarios y coordinación de cuidados y mantenimiento con un distribuidor especializado.
Vía de adquisición: Distribuidor especializado Husqvarna en Alemania; se ofrecen instalación y formación HyperCare.
Límites: La unidad motriz requiere un equipo de corte, una estación de carga y una solución de referencia adecuados. El rendimiento de superficie depende del intervalo de siega, del objetivo de calidad y de la configuración; no hay una garantía general de superficie. Planificar por separado bordes, obstáculos y protección de animales y personas.
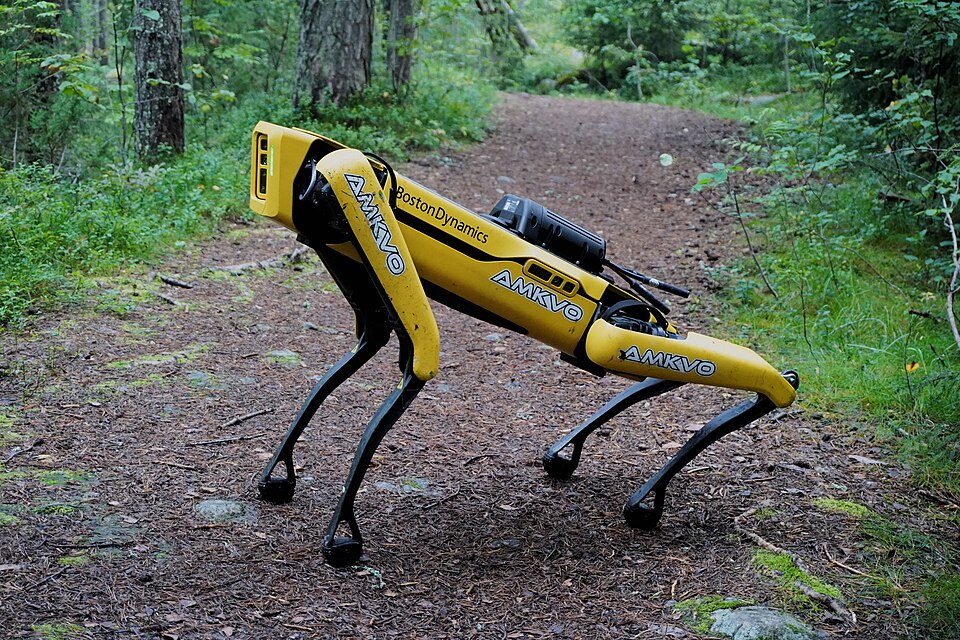
Spot de Boston Dynamics; no es una foto de un proyecto MSD · Foto: Jonte / Jonatan Holmgren · Wikimedia Commons · CC BY-SA 4.0 · Imagen recortadaInspección / Industria / Plataforma de inspección ofrecida comercialmente
Boston Dynamics
Spot
Rutas de inspección repetibles y recogida de datos de sensores con cámaras o equipos de medición adecuados.
14 kg de carga útilHasta 1,6 m/s
Integración, adquisición y límites
Integración: SDK oficial de Spot con cliente Python, protocolo API e interfaces de carga útil.
Enfoque de proyecto MSD: Puntos de inspección, integración de mediciones, flujos de gestión de anomalías y pruebas supervisadas.
Vía de adquisición: Consulta al fabricante y vía empresarial o de socios; verificar las condiciones de exportación, usuario final y servicio en Alemania.
Límites: No es un técnico universal; el brazo y los sensores especializados son equipamiento adicional. Comprobar entorno, escaleras, permisos de acceso y evaluación de riesgos. No utilizar en yates o puertos sin una evaluación previa.
Ilustración del tipo de robot · No es una fotografía del productoManipulación móvil / Investigación / Plataforma modular ofrecida comercialmente
Robotnik
RB-THERON
Proyectos interiores de investigación e integración, navegación y estructuras opcionales de agarre o visión.
Hasta 1,25 m/sIP30 / Interiores
Integración, adquisición y límites
Integración: ROS 2, software modular de navegación y localización, HMI web y simulación.
Enfoque de proyecto MSD: Navegación, ensayos de agarre y sensores, simulación e integración prototípica del flujo de materiales.
Vía de adquisición: Consulta al fabricante en España/UE; confirmar entrega en Alemania, servicio y configuración concreta.
Límites: La página del fabricante ofrece datos contradictorios de autonomía de hasta 6 y hasta 8 horas; confirmar la duración mediante ficha técnica antes de publicarla. No deducir su aptitud para exteriores.
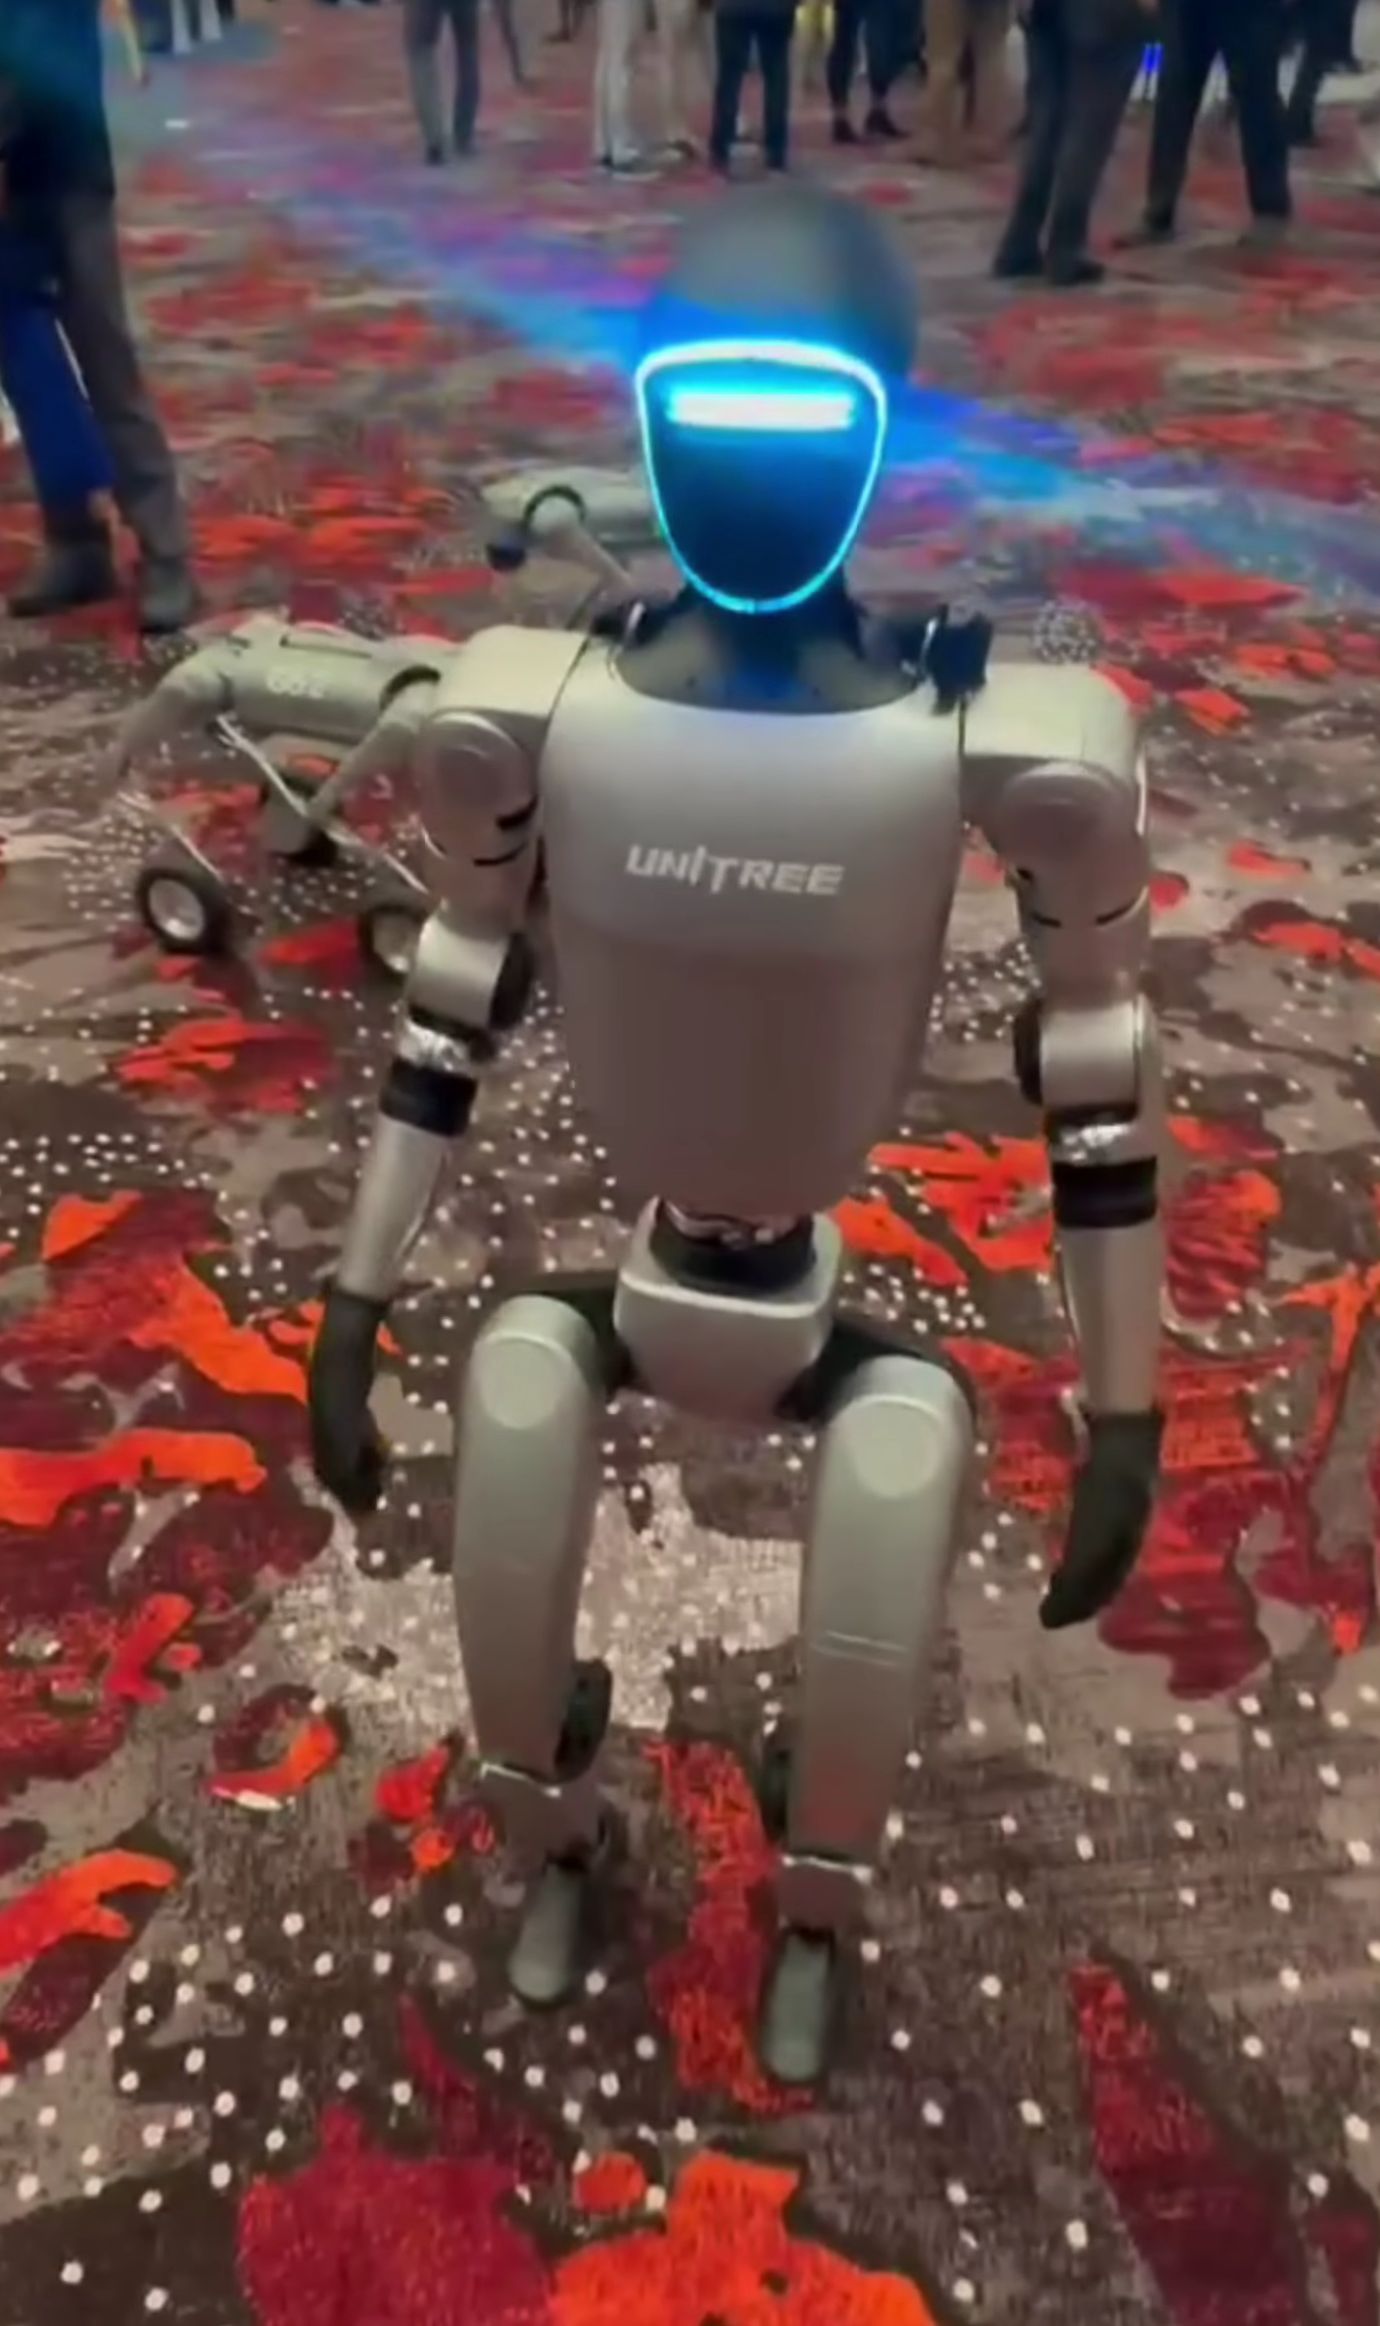
Familia de modelos Unitree G1; no se ha confirmado que la imagen muestre la configuración EDU · Foto: Sayanesy · Wikimedia Commons · CC0 1.0 · Imagen recortadaHumanoide / Piloto de investigación / Plataforma de desarrollo disponible, no un trabajador autónomo terminado
Unitree Robotics
G1 EDU
Investigación en movimiento, teleoperación, aprendizaje y manipulación según la configuración concreta.
23–43 grados de libertad según la configuración EDU1320 mm de altura según la página del producto
Integración, adquisición y límites
Integración: El desarrollo secundario requiere una configuración EDU adecuada; verificar los recursos y SDK oficiales de Unitree y la versión del modelo.
Enfoque de proyecto MSD: Ensayos de simulación y teleoperación, datos de entrenamiento, capacidades individuales seguras y pilotos de investigación documentados.
Vía de adquisición: Contacto comercial del fabricante para EDU; verificar importación, conformidad UE, soporte, restricciones de exportación y autorización exacta del SDK antes del pedido.
Límites: El fabricante describe el sector como una exploración temprana; algunas funciones de demostración siguen en desarrollo. El desarrollo secundario se indica para EDU, no para el G1 básico. La proximidad a personas y las fuerzas implicadas requieren pruebas protegidas. No afirmar capacidades universales domésticas o de producción.
Ilustración del tipo de robot · No es una fotografía del productoFabricación / Cobot / Plataforma del fabricante / Evaluar el uso para cada proyecto
ABB
GoFa CRB 15000
Familia de robots colaborativos para alimentación de máquinas, montaje, atornillado y manipulación de materiales. Las variantes de 5, 10 o 12 kg permiten distintos conceptos de célula.
Integración, adquisición y límites
Enfoque de proyecto MSD: Recoger la tarea concreta, comparar alternativas, planificar la adquisición y el aprendizaje, e integrar las interfaces con los socios especializados necesarios.
Límites: La pinza, la alimentación, las interfaces y el concepto de protección deben ajustarse a la aplicación concreta. Un cobot por sí solo no garantiza la seguridad de todo el proceso.
Vía de adquisición: Fabricante o distribuidor regional; no se afirma que MSD tenga autorización de distribución ni existencias propias.
Ilustración del tipo de robot · No es una fotografía del productoFabricación / Cobot / Plataforma del fabricante / Evaluar el uso para cada proyecto
FANUC
CRX-10iA
Cobot de seis ejes para tareas repetitivas de manipulación y fabricación. Datos del fabricante: 10 kg de carga y 1.249 mm de alcance; el guiado manual facilita el aprendizaje.
Integración, adquisición y límites
Enfoque de proyecto MSD: Recoger la tarea concreta, comparar alternativas, planificar la adquisición y el aprendizaje, e integrar las interfaces con los socios especializados necesarios.
Límites: La familia CRX contiene distintas variantes. No deben equipararse los modelos estándar, alimentarios y de pintura.
Vía de adquisición: Fabricante o distribuidor regional; no se afirma que MSD tenga autorización de distribución ni existencias propias.
Ilustración del tipo de robot · No es una fotografía del productoFabricación / Cobot / Plataforma del fabricante / Evaluar el uso para cada proyecto
Yaskawa
MOTOMAN-HC10DTP
Brazo robótico para montaje, atornillado, alimentación de máquinas y embalaje. La ficha general del fabricante indica 10 kg de carga y un alcance máximo de 1.379 mm.
Integración, adquisición y límites
Enfoque de proyecto MSD: Recoger la tarea concreta, comparar alternativas, planificar la adquisición y el aprendizaje, e integrar las interfaces con los socios especializados necesarios.
Límites: Comprobar el grado de protección y las condiciones operativas de la variante elegida. La protección contra polvo o gotas no sustituye un concepto de seguridad específico de la aplicación.
Vía de adquisición: Fabricante o distribuidor regional; no se afirma que MSD tenga autorización de distribución ni existencias propias.
Ilustración del tipo de robot · No es una fotografía del productoIndustria / Manipulación de precisión / Plataforma del fabricante / Evaluar el uso para cada proyecto
Stäubli
TX2-60 / TX2-60L
Robot industrial compacto de seis ejes para montaje, manipulación electrónica y alimentación de máquinas. TX2-60: 4,5 kg y 670 mm; TX2-60L: 3,7 kg y 920 mm.
Integración, adquisición y límites
Enfoque de proyecto MSD: Recoger la tarea concreta, comparar alternativas, planificar la adquisición y el aprendizaje, e integrar las interfaces con los socios especializados necesarios.
Límites: Las funciones de seguridad y las variantes para entornos especiales dependen del proyecto o son opcionales. No se garantiza un funcionamiento colaborativo general.
Vía de adquisición: Fabricante o distribuidor regional; no se afirma que MSD tenga autorización de distribución ni existencias propias.
Ilustración del tipo de robot · No es una fotografía del productoLogística / AMR / Plataforma del fabricante / Evaluar el uso para cada proyecto
OMRON
MD-650 / MD-900
Plataformas móviles autónomas para el transporte pesado de materiales entre almacén, aprovisionamiento y producción. Los modelos se diferencian por una carga útil máxima de 650 o 900 kg.
Integración, adquisición y límites
Enfoque de proyecto MSD: Recoger la tarea concreta, comparar alternativas, planificar la adquisición y el aprendizaje, e integrar las interfaces con los socios especializados necesarios.
Límites: El entorno interior adecuado, la estructura de carga, la estación de entrega, las vías de circulación, la gestión de flotas y la planificación de carga forman parte del sistema completo.
Vía de adquisición: Fabricante o distribuidor regional; no se afirma que MSD tenga autorización de distribución ni existencias propias.
Ilustración del tipo de robot · No es una fotografía del productoLimpieza / Uso profesional / Plataforma del fabricante / Evaluar el uso para cada proyecto
PUDU Robotics
CC1
Robot profesional de limpieza con barrido, aspiración, fregado y mopa. Las aplicaciones adecuadas abarcan comercio, oficinas, hoteles y fabricación.
Integración, adquisición y límites
Enfoque de proyecto MSD: Recoger la tarea concreta, comparar alternativas, planificar la adquisición y el aprendizaje, e integrar las interfaces con los socios especializados necesarios.
Límites: Comprobar in situ los tipos de suelo, los obstáculos, el resultado de limpieza y los horarios de uso. El módulo para moqueta y las estaciones automáticas de suministro deben considerarse por separado.
Vía de adquisición: Fabricante o distribuidor regional; no se afirma que MSD tenga autorización de distribución ni existencias propias.
Ilustración del tipo de robot · No es una fotografía del productoDesarrollo / Robótica móvil exterior / Plataforma del fabricante / Evaluar el uso para cada proyecto
Clearpath Robotics
Husky A300
Plataforma móvil de desarrollo adaptable para proyectos de inspección y sensores. ROS 2 y las interfaces para cámaras, LiDAR y estructuras propias facilitan el desarrollo de aplicaciones.
Integración, adquisición y límites
Enfoque de proyecto MSD: Recoger la tarea concreta, comparar alternativas, planificar la adquisición y el aprendizaje, e integrar las interfaces con los socios especializados necesarios.
Límites: Plataforma de desarrollo, no un trabajador autónomo universal terminado. La carga útil, la velocidad y la autonomía dependen del terreno, la batería y la configuración.
Vía de adquisición: Fabricante o distribuidor regional; no se afirma que MSD tenga autorización de distribución ni existencias propias.
Ilustración del tipo de robot · No es una fotografía del productoLogística / Desarrollo humanoide / Desarrollo anunciado / Comprobar el estado de cada variante
Agility Robotics
Digit / Digit 5
Plataforma humanoide para manipulación de materiales y logística. Agility describe aplicaciones con contenedores mediante Digit 4 y desarrolla Digit 5 para otros procesos industriales.
Integración, adquisición y límites
Enfoque de proyecto MSD: Recoger la tarea concreta, comparar alternativas, planificar la adquisición y el aprendizaje, e integrar las interfaces con los socios especializados necesarios.
Límites: Digit 5 es un desarrollo anunciado. Parte de las funciones y de las características de seguridad siguen en desarrollo. No se garantiza disponibilidad general ni madurez de serie universal.
Vía de adquisición: Fabricante o distribuidor regional; no se afirma que MSD tenga autorización de distribución ni existencias propias.
OBRA / ESPECÍFICO DE LA APLICACIÓN
Otro entorno. Otros requisitos.
Hilti documenta con Jaibot un robot de perforación semiautónomo para instalaciones en techos. Es un ejemplo de robótica especializada para obras. No se ha confirmado aquí una vía estándar de compra o alquiler de libre acceso actual; su uso debe aclararse directamente para cada proyecto.
¿Qué material? ¿Qué entorno? ¿Qué ritmo? ¿Qué excepción? Estas respuestas determinan pinzas, sensores, programas y concepto de seguridad y, con ello, el primer ensayo adecuado.