De l'IA et de la robotique aux îles, yachts, partenaires spécialisés et nouveaux modèles économiques. Choisissez votre point d’entrée et découvrez ce qui se cache derrière.
Un robot ne devient une application adaptée qu’avec un outil, une programmation, des interfaces et un processus testé. MSD prépare cette connexion comme un projet commun : de la sélection et du dispositif d’essai à l’intégration, la formation et l’accompagnement convenu.
Données fabricants existantes : 12 novembre 2026 ; huit ajouts vérifiés à partir de sources officielles le 13 novembre 2026. Aucune affirmation de stock propre, de disponibilité opérationnelle immédiate ni de partenariat de distribution agréé. La disponibilité et l’adéquation sont vérifiées pour la configuration précise.
SÉLECTION / AUCUN CLASSEMENT
Quelle technologie convient à quelle tâche ?
Illustration de type · pas une photo du produitFabrication / Cobot / Plateforme commercialisée
Universal Robots
UR20
Chargement de machines, manutention et palettisation avec préhenseurs et cellules propres à l’application.
Charge utile nominale de 20 kgPortée de 1 750 mm
Intégration, approvisionnement et limites
Intégration : PolyScope, URScript, écosystème URCap ; vérifier la version et les interfaces précises de chaque commande.
Approche de projet MSD : Analyse du processus, concept de préhenseur et de cellule, programmation et formation ; réception de sécurité avec des partenaires qualifiés.
Approvisionnement : Demande au fabricant ou à son distributeur régional ; aucun stock immédiatement disponible confirmé.
Limites : La charge étendue à 25 kg n’est applicable que dans les conditions du fabricant. Outillage, concept de sécurité et connexion machine sont des travaux d’intégration supplémentaires.
Illustration de type · pas une photo du produitFabrication / Cobot / Plateforme commercialisée
KUKA
Famille LBR iisy
Assemblage, chargement de machines, manutention et tâches de fabrication propres à l’application.
Charge utile de 3 à 15 kg selon le modèlePortée de 760 à 1 300 mm selon le modèle
Intégration, approvisionnement et limites
Intégration : iiQKA.OS2 et iiQWorks ; le fabricant décrit API/CNC, bus de terrain/E-S, IHM externes, préhenseurs et vision comme possibilités d’intégration.
Approche de projet MSD : Planification des opérations, mise en service virtuelle, connexion machine et déploiement accompagné avec des partenaires adaptés.
Approvisionnement : KUKA Allemagne : demande de devis ou my.KUKA Marketplace ; faire confirmer la configuration et le délai de livraison.
Limites : Les valeurs couvrent toute la famille et ne doivent pas être présentées comme les caractéristiques combinées d’un seul modèle. Le fonctionnement collaboratif dépend de l’application complète.
Illustration de type · pas une photo du produitManipulation / Recherche / Plateforme de recherche disponible
Franka Robotics
Franka Research 3
Manipulation régulée en effort, préhension, expériences de recherche et d’apprentissage.
Charge utile de 3 kgPortée de 855 mm
Intégration, approvisionnement et limites
Intégration : FCI, libfranka, interface Python officielle, ROS/ROS 2, MATLAB ; respecter la matrice de compatibilité image système/SDK.
Approche de projet MSD : Essais de préhension, comportement d’effort et de contact, téléopération, collecte de données et intégration de processus au stade prototype.
Approvisionnement : Demande au fabricant en Allemagne ; vérifier configuration, conditions contractuelles et livraison.
Limites : Plateforme de recherche, pas une cellule de production autonome prête à l’emploi. Une commande temps réel et un environnement d’essai sûr doivent être mis en place.
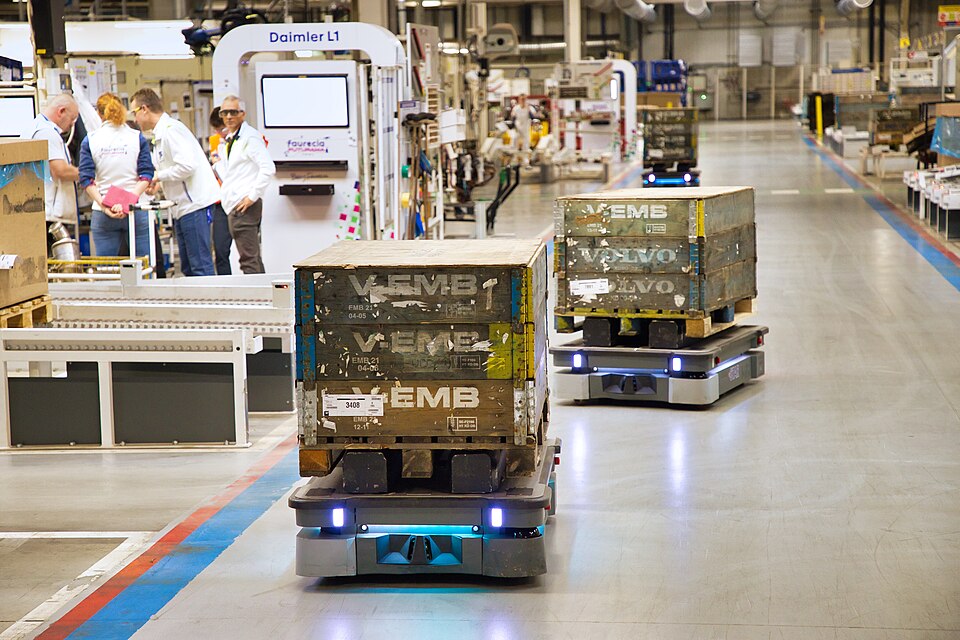
MiR250 chez Forvia, configuration spécifique ; exemple d’application tiers · Photo : AnnaEbdrup · Wikimedia Commons · CC BY-SA 4.0 · Image recadréeEntrepôt / Intralogistique / Plateforme AMR commercialisée
Mobile Industrial Robots
MiR250
Transport interne autonome de matériaux avec équipements adaptés, connexion aux chariots/rayonnages et gestion de flotte.
Charge utile jusqu’à 250 kgVitesse de déplacement jusqu’à 2 m/s
Intégration, approvisionnement et limites
Intégration : MiR Fleet, modules supérieurs et API REST ; l’académie du fabricant documente l’intégration REST.
Approche de projet MSD : Relevé des trajets, missions, connexion aux ordres ERP/WMS, opérations de flotte et suivi d’exploitation.
Approvisionnement : Demande commerciale et démonstration auprès du fabricant ; faire confirmer l’intégrateur régional et la livraison en Allemagne.
Limites : Vitesse, débit et trajets exploitables dépendent de l’implantation, de la circulation et de la configuration de sécurité. Ce n’est pas un robot universel d’extérieur ou de port.
Illustration de type · pas une photo du produitNettoyage professionnel des sols / Commercialisé
Kärcher
KIRA B 50
Autolavage autonome de surfaces intérieures adaptées, avec cartographie, détection d’obstacles et station d’accueil en option.
Largeur de travail des brosses : 550 mm55 l d’eau propre et 55 l d’eau sale
Intégration, approvisionnement et limites
Intégration : Apprentissage, rapports de flotte et de nettoyage, connexions optionnelles à la station et aux portes roulantes ; la fiche 2026 mentionne VDA 5050, compatibilité précise à vérifier.
Approche de projet MSD : Étude des surfaces, zones de nettoyage, plannings, accompagnement d’exploitation et coordination de maintenance.
Approvisionnement : Kärcher Allemagne propose conseil et devis ; visite du site et formation avant utilisation.
Limites : Différentes révisions documentaires indiquent des rendements théoriques différents ; aucun rendement horaire garanti n’est donc publié. Ne pas en déduire une aptitude universelle aux ponts de yacht, escaliers ou autres nettoyages.
Illustration de type · pas une photo du produitBureau / Nettoyage professionnel des sols / Commercialisé
Gausium
Phantas
Aspiration, balayage, lavage et dépoussiérage sur sols durs et moquettes adaptés.
4 modes de nettoyage
Intégration, approvisionnement et limites
Intégration : Gausium Cloud/Open API, cartes, tâches et données d’exploitation ; vérifier version d’API, micrologiciel, compte associé et droits.
Approche de projet MSD : Zonage, planification, concept d’interfaces et pilote documenté sur site.
Approvisionnement : Demande aux experts du fabricant ; faire confirmer le service régional agréé et la livraison en Allemagne.
Limites : Distinguer Phantas et Phantas Extra ; ne pas présenter les améliorations maximales du fabricant comme des résultats MSD. Station d’accueil et compatibilité bâtiment dépendent du projet.
Illustration de type · pas une photo du produitJardin / Espaces extérieurs / Commercialisé en Allemagne
Husqvarna
CEORA 546 EPOS
Tonte systématique de grandes pelouses à l’intérieur de limites virtuelles définies par satellite.
RTK-GNSS : précision annoncée par le fabricant jusqu’à 2 cm
Intégration, approvisionnement et limites
Intégration : Zones EPOS, Automower Connect et Husqvarna Fleet Services ; vérifier droits d’API et prise en charge CEORA avant toute intégration logicielle propre.
Approche de projet MSD : Planification des surfaces, zones, horaires et coordination d’entretien et de maintenance avec un revendeur spécialisé.
Approvisionnement : Revendeurs Husqvarna spécialisés en Allemagne ; installation et formation HyperCare proposées.
Limites : L’unité motrice nécessite un plateau de coupe, une station de charge et une solution de référence adaptés. Le rendement dépend de la fréquence de tonte, du niveau de qualité et de la configuration ; aucune garantie générale de surface. Prévoir séparément bordures, obstacles et protection des animaux et des personnes.
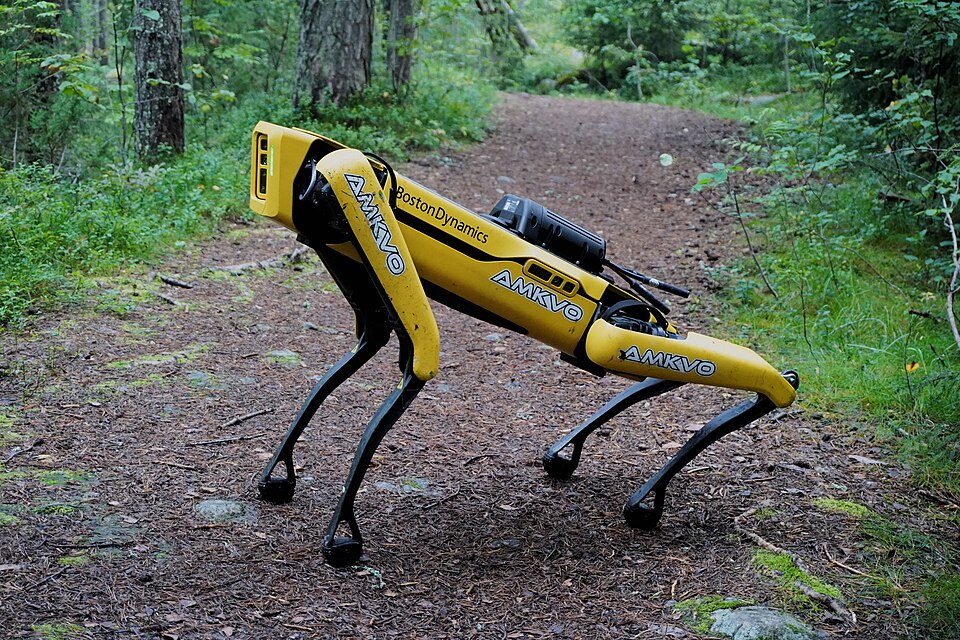
Spot de Boston Dynamics ; aucune photo de projet MSD · Photo : Jonte / Jonatan Holmgren · Wikimedia Commons · CC BY-SA 4.0 · Image recadréeInspection / Industrie / Plateforme d’inspection commercialisée
Boston Dynamics
Spot
Trajets d’inspection répétables et collecte de données avec équipements de caméra et de mesure adaptés.
Charge utile de 14 kgJusqu’à 1,6 m/s
Intégration, approvisionnement et limites
Intégration : SDK Spot officiel avec client Python, protocole API et interfaces de charge utile.
Approche de projet MSD : Points d’inspection, intégration des mesures, traitement des anomalies et essais supervisés.
Approvisionnement : Demande au fabricant et circuit entreprise/partenaire ; vérifier précisément les conditions d’exportation, d’utilisateur final et de service en Allemagne.
Limites : Ce n’est pas un artisan universel ; bras et capteurs spécialisés sont des équipements supplémentaires. Évaluer environnement, escaliers, droits d’accès et risques. Aucun usage sur yacht ou dans un port sans étude.
Illustration de type · pas une photo du produitManipulation mobile / Recherche / Plateforme modulaire commercialisée
Robotnik
RB-THERON
Projets de recherche et d’intégration en intérieur, navigation et équipements optionnels de préhension et de vision.
Jusqu’à 1,25 m/sIP30 / Intérieur
Intégration, approvisionnement et limites
Intégration : ROS 2, logiciels modulaires de navigation/localisation, IHM web et simulation.
Approche de projet MSD : Navigation, essais de préhension et de capteurs, simulation et intégration prototype des flux de matériaux.
Approvisionnement : Demande au fabricant en Espagne/UE ; faire confirmer livraison en Allemagne, service et configuration précise.
Limites : La page fabricant présente des autonomies contradictoires allant jusqu’à 6 et 8 heures ; faire confirmer la durée par fiche technique avant publication. Ne pas en déduire une aptitude à l’extérieur.
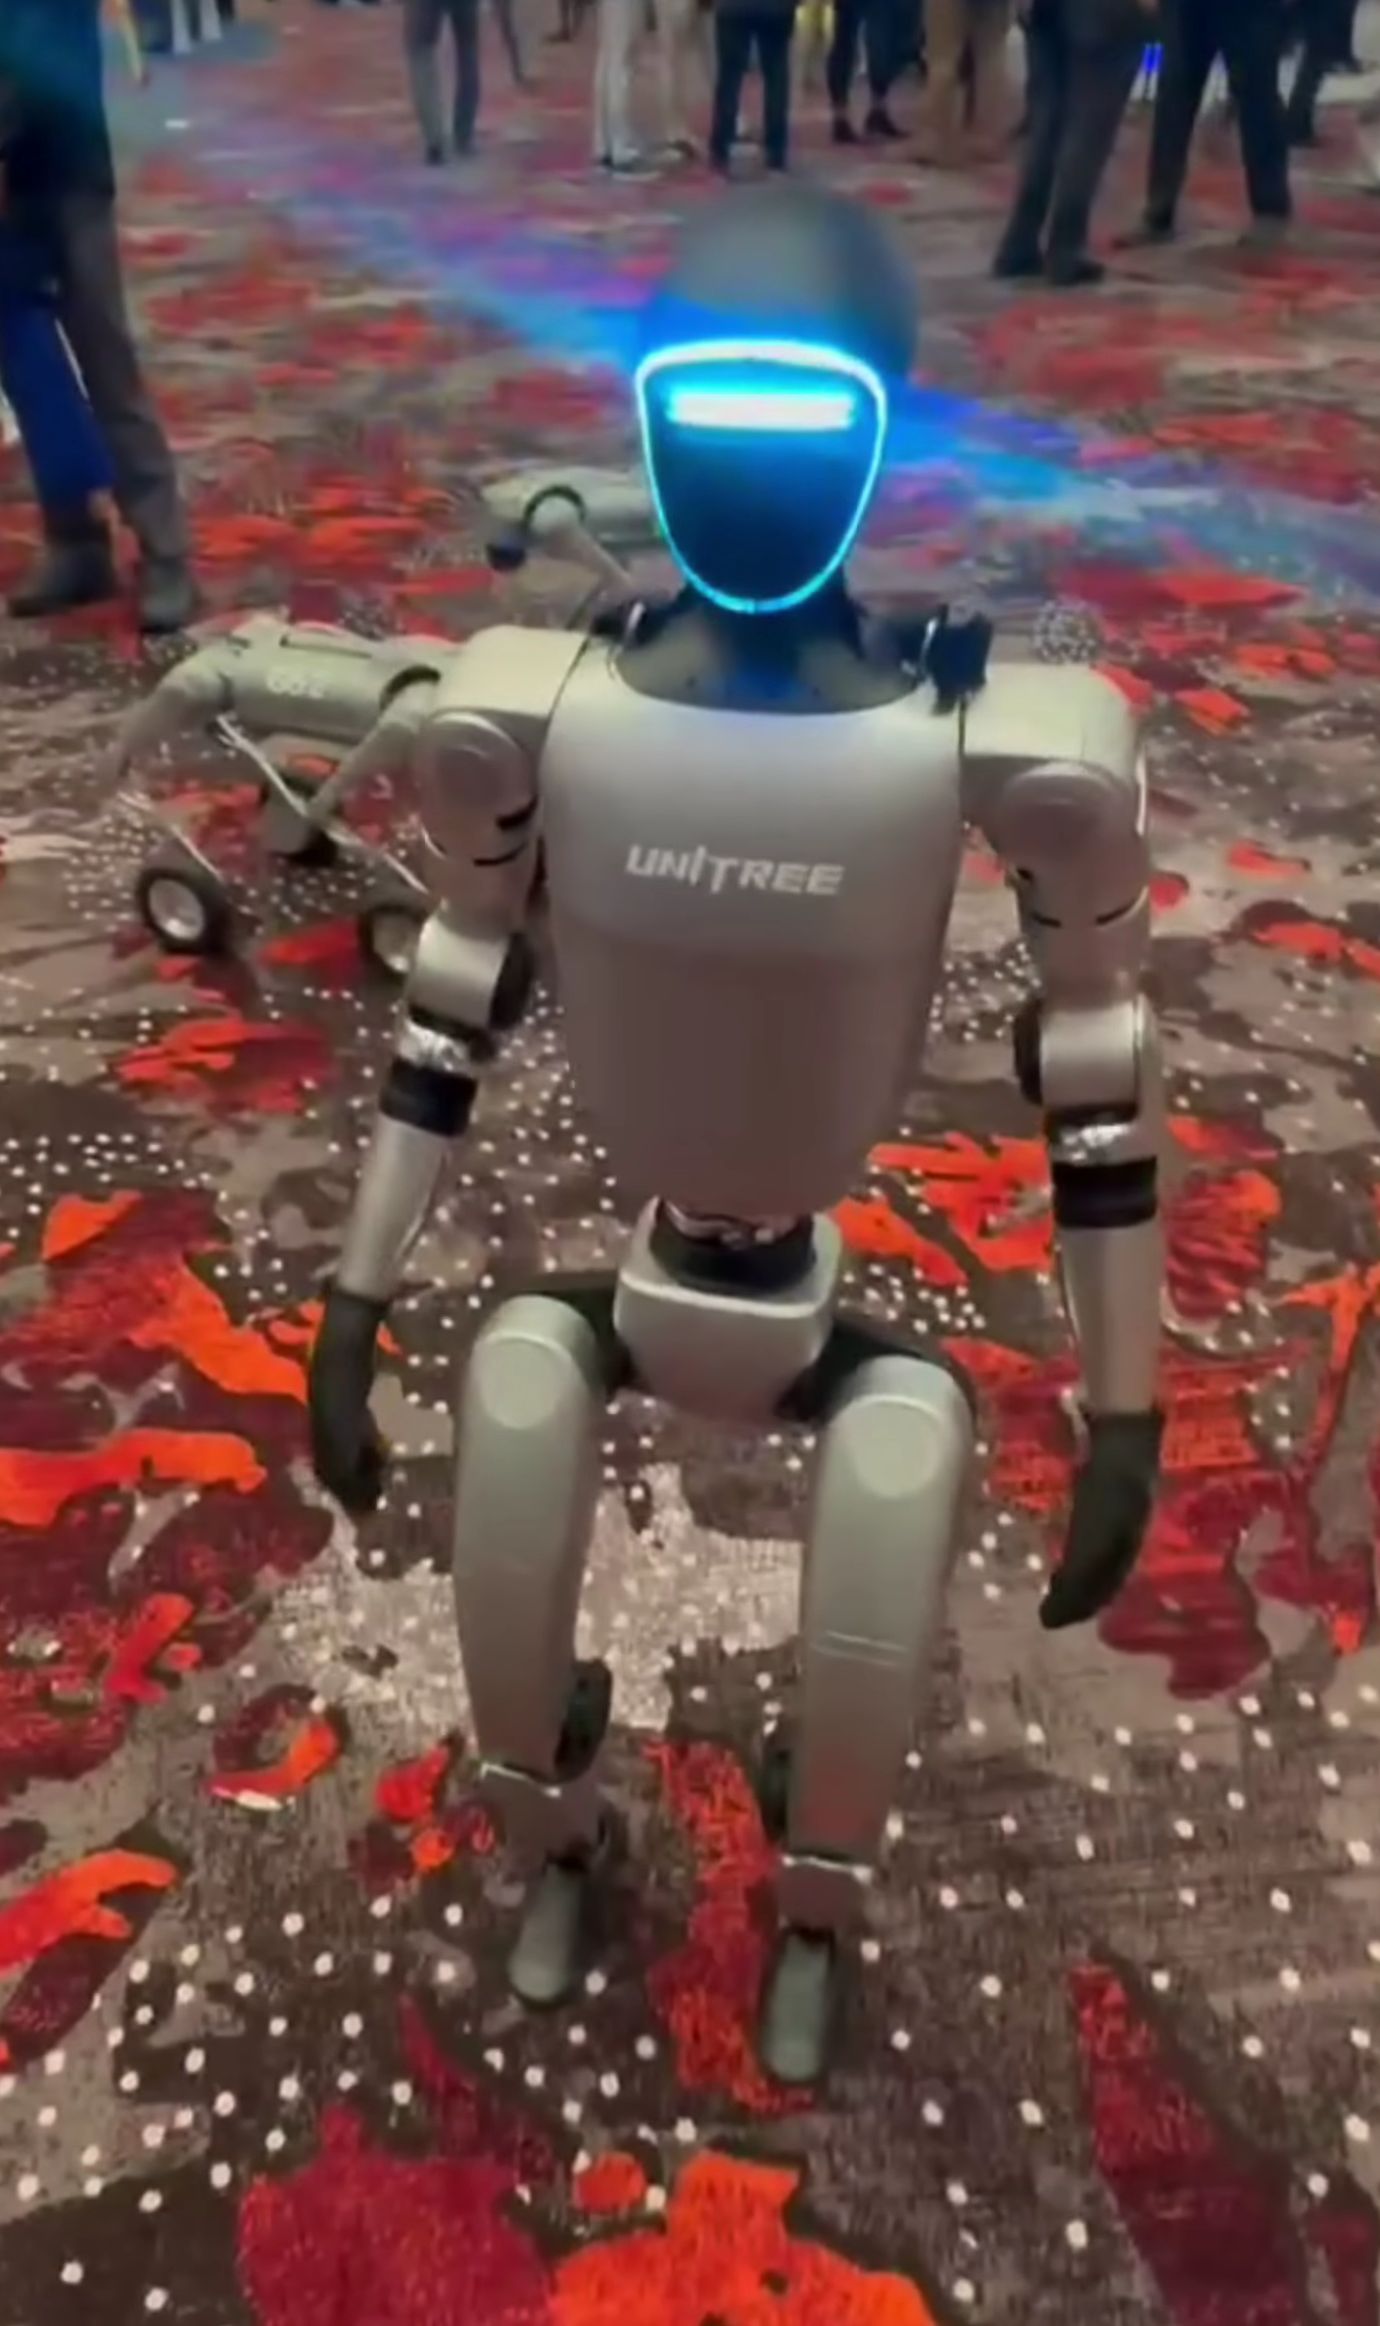
Famille Unitree G1 ; équipement EDU représenté non confirmé · Photo : Sayanesy · Wikimedia Commons · CC0 1.0 · Image recadréeHumanoïde / Pilote de recherche / Plateforme de développement disponible, pas un employé autonome prêt à l’emploi
Unitree Robotics
G1 EDU
Recherche sur le mouvement, la téléopération, l’apprentissage et la manipulation selon l’équipement précis.
23 à 43 degrés de liberté selon la configuration EDUHauteur de 1 320 mm selon la page produit
Intégration, approvisionnement et limites
Intégration : Développement secondaire uniquement avec une configuration EDU adaptée ; vérifier le circuit officiel de ressources/SDK Unitree et la version du modèle.
Approche de projet MSD : Essais de simulation et de téléopération, données d’apprentissage, capacités individuelles sûres et pilotes de recherche documentés.
Approvisionnement : Contact commercial fabricant pour EDU ; vérifier importation, conformité UE, assistance, restrictions d’exportation et autorisation exacte du SDK avant commande.
Limites : Le fabricant décrit le secteur comme une exploration précoce ; certaines fonctions démontrées sont encore en développement. Le développement secondaire est prévu pour EDU, pas pour le G1 de base. La proximité des personnes et les efforts nécessitent des essais protégés. Aucune capacité universelle domestique ou de production n’est affirmée.
Illustration de type · pas une photo du produitFabrication / Cobot / Plateforme fabricant / Usage à évaluer par projet
ABB
GoFa CRB 15000
Famille collaborative pour chargement de machines, assemblage, vissage et manutention. Les variantes de charge utile 5, 10 ou 12 kg permettent différents concepts de cellule.
Intégration, approvisionnement et limites
Approche de projet MSD : Relever la tâche concrète, comparer les alternatives, planifier approvisionnement et apprentissage, intégrer les interfaces avec les partenaires spécialisés nécessaires.
Limites : Préhenseur, alimentation, interfaces et protection doivent convenir à l’application précise. Un cobot seul ne garantit pas la sécurité du processus complet.
Approvisionnement : Fabricant ou distributeur régional ; aucune autorisation de distribution MSD ni disponibilité de stock propre affirmée.
Illustration de type · pas une photo du produitFabrication / Cobot / Plateforme fabricant / Usage à évaluer par projet
FANUC
CRX-10iA
Cobot à six axes pour manutention et fabrication répétitives. Données fabricant : charge utile de 10 kg et portée de 1 249 mm ; le guidage manuel facilite l’apprentissage.
Intégration, approvisionnement et limites
Approche de projet MSD : Relever la tâche concrète, comparer les alternatives, planifier approvisionnement et apprentissage, intégrer les interfaces avec les partenaires spécialisés nécessaires.
Limites : La famille CRX comporte plusieurs variantes. Les modèles standard, alimentaires et de peinture ne sont pas équivalents.
Approvisionnement : Fabricant ou distributeur régional ; aucune autorisation de distribution MSD ni disponibilité de stock propre affirmée.
Illustration de type · pas une photo du produitFabrication / Cobot / Plateforme fabricant / Usage à évaluer par projet
Yaskawa
MOTOMAN-HC10DTP
Bras robotisé pour assemblage, vissage, chargement de machines et emballage. Le fabricant indique une charge utile de 10 kg et une portée maximale de 1 379 mm.
Intégration, approvisionnement et limites
Approche de projet MSD : Relever la tâche concrète, comparer les alternatives, planifier approvisionnement et apprentissage, intégrer les interfaces avec les partenaires spécialisés nécessaires.
Limites : Vérifier indice de protection et conditions d’exploitation selon la version choisie. La protection contre poussières ou gouttes ne remplace pas un concept de sécurité propre à l’application.
Approvisionnement : Fabricant ou distributeur régional ; aucune autorisation de distribution MSD ni disponibilité de stock propre affirmée.
Illustration de type · pas une photo du produitIndustrie / Manutention de précision / Plateforme fabricant / Usage à évaluer par projet
Stäubli
TX2-60 / TX2-60L
Robot industriel compact à six axes pour assemblage, manutention électronique et chargement de machines. TX2-60 : 4,5 kg et 670 mm ; TX2-60L : 3,7 kg et 920 mm.
Intégration, approvisionnement et limites
Approche de projet MSD : Relever la tâche concrète, comparer les alternatives, planifier approvisionnement et apprentissage, intégrer les interfaces avec les partenaires spécialisés nécessaires.
Limites : Les fonctions de sécurité et variantes pour environnements particuliers sont propres au projet ou optionnelles. Aucun fonctionnement collaboratif supposé par défaut.
Approvisionnement : Fabricant ou distributeur régional ; aucune autorisation de distribution MSD ni disponibilité de stock propre affirmée.
Illustration de type · pas une photo du produitLogistique / AMR / Plateforme fabricant / Usage à évaluer par projet
OMRON
MD-650 / MD-900
Plateformes mobiles autonomes pour transports lourds entre entrepôt, mise à disposition et production. Les charges utiles maximales sont respectivement de 650 et 900 kg.
Intégration, approvisionnement et limites
Approche de projet MSD : Relever la tâche concrète, comparer les alternatives, planifier approvisionnement et apprentissage, intégrer les interfaces avec les partenaires spécialisés nécessaires.
Limites : Environnement intérieur adapté, équipement de charge, station de transfert, voies de circulation, gestion de flotte et recharge font partie du système complet.
Approvisionnement : Fabricant ou distributeur régional ; aucune autorisation de distribution MSD ni disponibilité de stock propre affirmée.
Illustration de type · pas une photo du produitNettoyage / Usage professionnel / Plateforme fabricant / Usage à évaluer par projet
PUDU Robotics
CC1
Robot professionnel combinant balayage, aspiration, lavage et essuyage. Les applications adaptées vont du commerce et des bureaux à l’hôtellerie et à la fabrication.
Intégration, approvisionnement et limites
Approche de projet MSD : Relever la tâche concrète, comparer les alternatives, planifier approvisionnement et apprentissage, intégrer les interfaces avec les partenaires spécialisés nécessaires.
Limites : Vérifier sur site types de sols, obstacles, résultat et horaires. Module pour moquette et stations automatiques d’approvisionnement à considérer séparément.
Approvisionnement : Fabricant ou distributeur régional ; aucune autorisation de distribution MSD ni disponibilité de stock propre affirmée.
Illustration de type · pas une photo du produitDéveloppement / Robotique mobile extérieure / Plateforme fabricant / Usage à évaluer par projet
Clearpath Robotics
Husky A300
Plateforme mobile de développement adaptable pour projets d’inspection et de capteurs. ROS 2 et interfaces pour caméras, LiDAR et équipements propres soutiennent le développement d’applications.
Intégration, approvisionnement et limites
Approche de projet MSD : Relever la tâche concrète, comparer les alternatives, planifier approvisionnement et apprentissage, intégrer les interfaces avec les partenaires spécialisés nécessaires.
Limites : Plateforme de développement, pas un employé autonome universel prêt à l’emploi. Charge utile, vitesse et autonomie dépendent du terrain, de la batterie et de l’équipement.
Approvisionnement : Fabricant ou distributeur régional ; aucune autorisation de distribution MSD ni disponibilité de stock propre affirmée.
Illustration de type · pas une photo du produitLogistique / Développement humanoïde / Développement annoncé / Vérifier le statut de chaque variante
Agility Robotics
Digit / Digit 5
Plateforme humanoïde pour manutention et logistique. Agility décrit des applications de bacs avec Digit 4 et développe Digit 5 pour d’autres processus industriels.
Intégration, approvisionnement et limites
Approche de projet MSD : Relever la tâche concrète, comparer les alternatives, planifier approvisionnement et apprentissage, intégrer les interfaces avec les partenaires spécialisés nécessaires.
Limites : Digit 5 est un développement annoncé. Certaines fonctions et caractéristiques de sécurité sont encore en développement. Aucune disponibilité générale ni maturité industrielle universelle promise.
Approvisionnement : Fabricant ou distributeur régional ; aucune autorisation de distribution MSD ni disponibilité de stock propre affirmée.
CHANTIER / APPLICATION SPÉCIFIQUE
Autre environnement. Autres exigences.
Hilti documente Jaibot, un robot de perçage semi-autonome pour installations en plafond. C’est un exemple de robotique de chantier spécialisée. Aucun circuit standard d’achat ou de location actuellement accessible n’est confirmé ici ; toute utilisation doit être clarifiée directement pour le projet.
Quel matériau ? Quel environnement ? Quelle cadence ? Quelle exception ? Ces réponses déterminent préhenseur, capteurs, programmes et concept de sécurité – donc le premier essai pertinent.